Рука без мизинца: почему компания сделала такой выбор
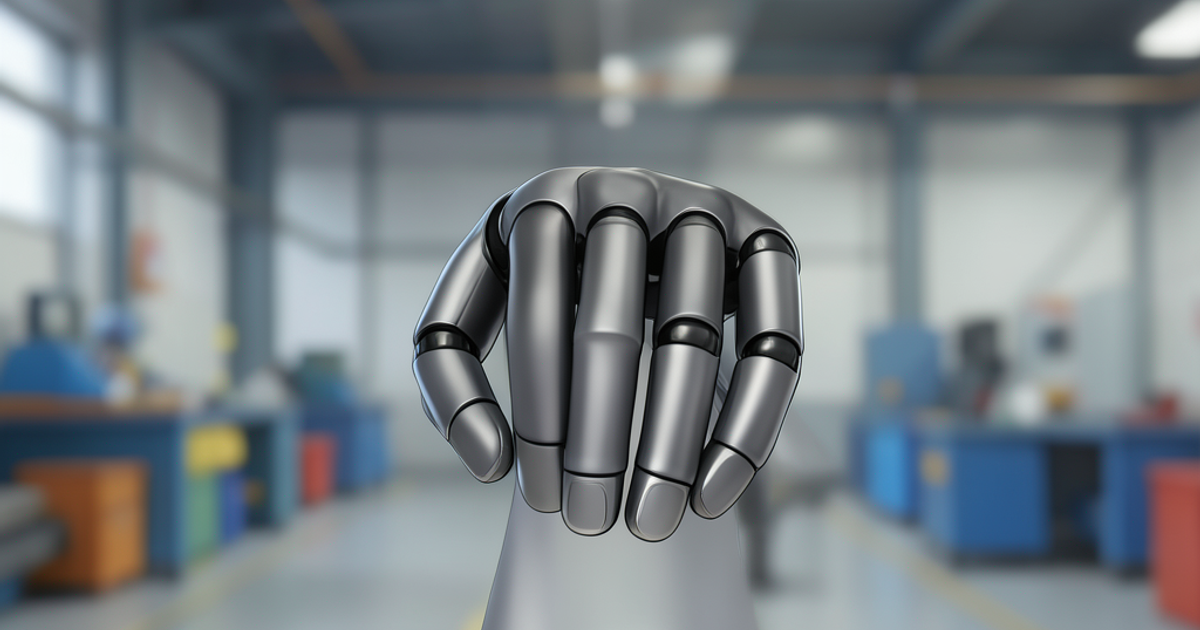
На днях Boston Dynamics показала свежую ревизию манипулятивной руки для Atlas. Четыре пальца, 13 степеней свободы, прямое управление приводами и заложенная возможность массового производства — вот ключевые характеристики. Претенденту на лучшую руку в отрасли не нужны ли пять пальцев? Ответ компании звучал категорично: мизинец не нужен.
Альберто Родригес, директор по поведение роботов Atlas, рассказал, что команда рассматривала десятки вариантов конструкции. «Хотим ли мы один большой палец или два? Нужен ли мизинец вообще?» — эти вопросы не имеют однозначного ответа. Всё сводится к компромиссу между конкурирующими задачами: точность захвата, скорость, надёжность, габариты, энергозатраты. И где-то всегда вступает интуиция вместе с экспериментом.
Дэнил Трус, инженер-механик команды Atlas, объяснил логику без мизинца: «Дополнительная дexterность и набор задач, которые можно было бы выполнять с мизинцем, не оправдывают три лишних степени свободы, габариты, энергопотребление и три дополнительных привода». Проще говоря: мизинец — это 30-40% сложности конструкции ради 10% полезной функции. Убрав его, команда упростила конструкцию без потери в работоспособности.
Что умеет новая рука
Четыре пальца и 13 степеней свободы дают достаточно свободы для задач, которые раньше требовали пятипальцевой руки:
- Сдвиг подушечки большого пальца вдоль и поперёк остальных пальцев
- Сложные щипцы: захват между большим пальцем и любым из остальных
- Трёхточечные захваты (триподальные), где все три пальца удерживают объект одновременно
- Захват инструментов с нажатием спускового: дрели, гайки, шлифовальные машины, молотки для гвоздей, сварочные горелки
Важно: рука способна не просто взять инструмент, а удержать его и нажать кнопку. Это принципиально для задач, где робот должен не просто переносить объект, а работать им.
Размер — ещё один критерий. Роботу нужно хватать предметы разных диаметров и заходить в узкие пространства. Если рука слишком крупная, она просто не пролезет. Если слишком компактная — не хватит силы на тяжёлый объект. Новая рука Atlas по габаритам сопоставима с человеческой рукой крупного размера. Это напрямую определяет размер приводов, и команда Boston Dynamics утверждает, что за счёт нескольких собственных технологий привода сила захвата сохранилась на уровне предыдущей пятипальцевой версии.
Прозрачность приводов и тактильные датчики
Вся философия конструкции Atlas строится вокруг двух вещей: обратимости приводов и прозрачности передачи. Что это значит на практике? Привод может «чувствовать» силу, которая приложена к пальцу, не по отдельному датчику силы, а по моменту на моторе. Это называется обратимостью. И если момент известен, робот может быстро понять: объект сорвался, поверхность скользкая, нужен дополнительный захват.
Кроме того, на подушечках пальцев и ладони размещены плотные тактильные датчики давления. Они дают сигнал о контакте с минимальным порогом — робот замечает, как объект начал скользить, и за миллисекунды корректирует захват. Комбинация обратимости и тактильных датчиков позволяет делать ловкие манипуляции без жесткой обратной связи по силе.
Важный технический момент: все приводы в руке — одного типа. Прямое управление, без хрупких кабелей, проходящих через суставы. Каждый привод полностью герметично закрыт, как и все привода в теле Atlas. Это упрощает производство, снижает количество точек отказа и делает руку пригодной для массового выпуска.
Рука, спроектированная для обучения в симуляции
Здесь начинается то, что отличает Boston Dynamics от большинства конкурентов. Команда сознательно спроектировала руку не для того, чтобы она выглядела как человеческая. Она спроектирована для того, чтобы её можно было идеально смоделировать в компьютерной среде и обучать с помощью подкрепления (RL).
Обычно для сбора данных о манипуляции используют универсальные интерфейсы манипуляции (УИМ) — носимые датчики на человеческой руке. Оператор выполняет задачу, датчики фиксируют силы контакта, распределение давления, события касания. Это удобно, но у такого подхода есть предел. Прямое подражание человеческим движениям не переносится на робота, потому что быстрая ловкая манипуляция — это не просто повторение жестов. Это замкнутый контур управления с высокочастотной корректировкой силы, компенсацией инерции, учётом трения, геометрией объектов. Носимые датчики эти параметры не фиксируют.
Поэтому Boston Dynamics делает ставку на обучение в симуляции. Прозрачность приводов, обратимость передачи, коррекция зубчатых потерь и трения — всё это позволяет смоделировать руку с высокой динамической точностью. В симуляции можно случайизировать момент мотора, коэффициент трения поверхности, форму объекта, внешние возмущения. И RL-политика, обученная на этом разнообразии, становится устойчивой к реальным условиям.
Первые результаты подтверждают: политики, обученные только в симуляции с доменом случайизации, переносятся на аппаратную реализацию без дообучения. Робот управляет рукой только по собственным тактильным сигналам — без внешнего датчика силы. Это уже работающий результат, а не обещание.
Где это применяется
Напомню контекст: за неделю до показа новой руки Boston Dynamics открыла центр приложений робототехники (RMAC) на заводе Hyundai Motor Group в Джорджии. Это не лаборатория — это учебный центр для интеграции Atlas в производственные конвейеры автомобильного завода. И новая рука — не эксперимент. Она рассчитана на то, чтобы Atlas реально работал с инструментом: держал ключ, накручивал болт, заваривал шов, сверлил отверстие. Всё, что показывали на презентации, — это не «робот может держать дрель», а «робот может удерживать дрель, нажимать кнопку и сверлить». Разница между демонстрацией и работой.
Для российского агропроды это не прямая новость. Boston Dynamics не производит сельскохозяйственные роботы. Но логика «симуляция → обучение → перенос на железо» — это именно тот подход, который будет определять, какие сельскохозяйственные роботы появятся через 5-7 лет. Если можно обучить манипуляцию в симуляции без физического прототипа, то и сбор урожая, сортировка, работа с инструментом на ферме — всё это станет дешевле и быстрее. Технология уже здесь. Вопрос — сколько времени до того, как она попадёт в поле.
" "keywords": ["робот-антропoid", "Boston Dynamics", "Atlas", "манипуляционная рука", "робототехника"], "category": "robototekhnika